При видимой конструкционной простоте сервопривод является сложным сборным изделием. Двигатель, его блок управления и контроллер регулируемых параметров – взаимосвязанные элементы механизма.
Промышленность, станковое оборудование и многие другие сферы применения подобных устройств, требуют всё более высокой точности в работе различных систем. Спрос современного рынка на прецизионные агрегаты постоянно растёт и является импульсом для эволюционирования сервоприводов.
Сейчас подобные двигатели используются в различных технических областях. Широкое распространение они получили, конечно же, в производственных линиях: это программируемые автоматы, роботы, станки. В последнее время популярным направлением стала и беспилотная техника, где критерии энергоэффективности и надёжности особенно актуальны.
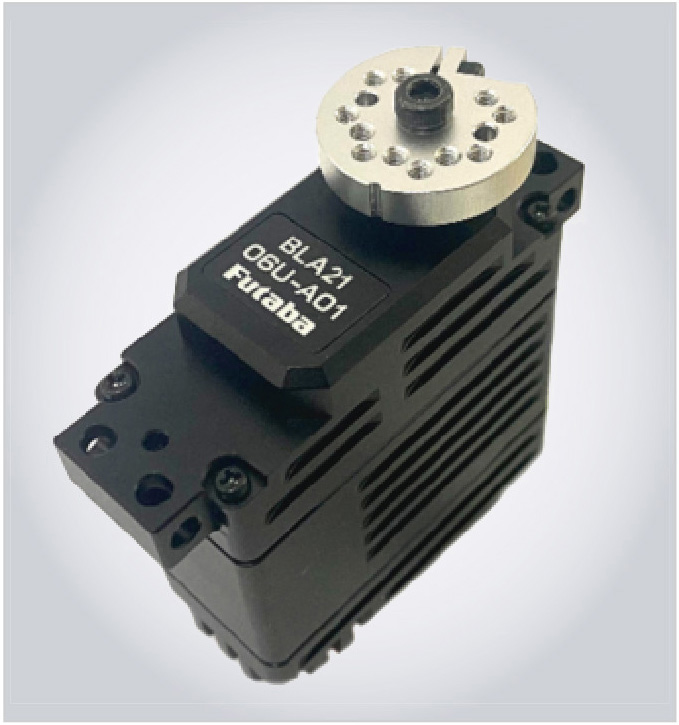
Именно для рынка беспилотных технических средств Futaba и выпустила новый сервопривод – BLA2106UA01 (см. рис. 1).
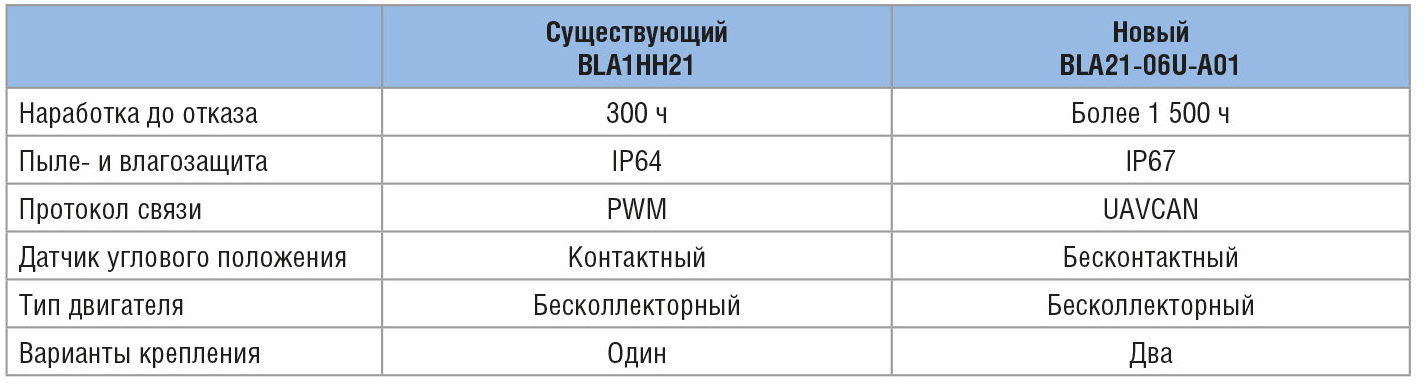
Целью разработки стало создание изделия с увеличенным по сравнению с обычными сервоприводами промышленного применения рабочим ресурсом. Для повышения долговечности была полностью переработана механическая часть и применён бесколлекторный двигатель. Тем самым было достигнуто сокращение количества отказов, вызываемых трением. В качестве двунаправленной связи была применена CANшина, что существенно расширило операторские возможности пользователя. Благодаря поддержке протокола UAVCAN доступен не только сбор данных технического состояния, но и появилась возможность оперативного реагирования на полученные данные. Краткое сравнение характеристик новой модели с существующей приведено в таблице.
Особенности нового сервопривода
Высокая прочность
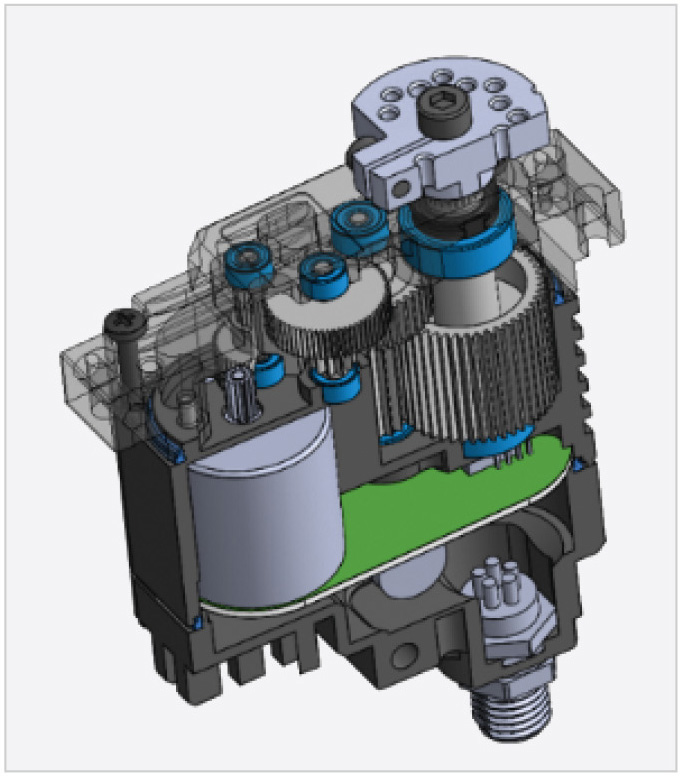
В BLA2106UA01 установлен компактный и надёжный блок редуктора новой конструкции. Внутри дюралюминиевого корпуса смонтирован редуктор с 6 шестернями высокой прочности. Это положительно сказалось на устойчивости к ударам и трению. В подшипниках каждой шестерни применены шарики из высококачественных материалов, что обеспечивает плавное вращение даже после долгих часов работы (см. рис. 2).
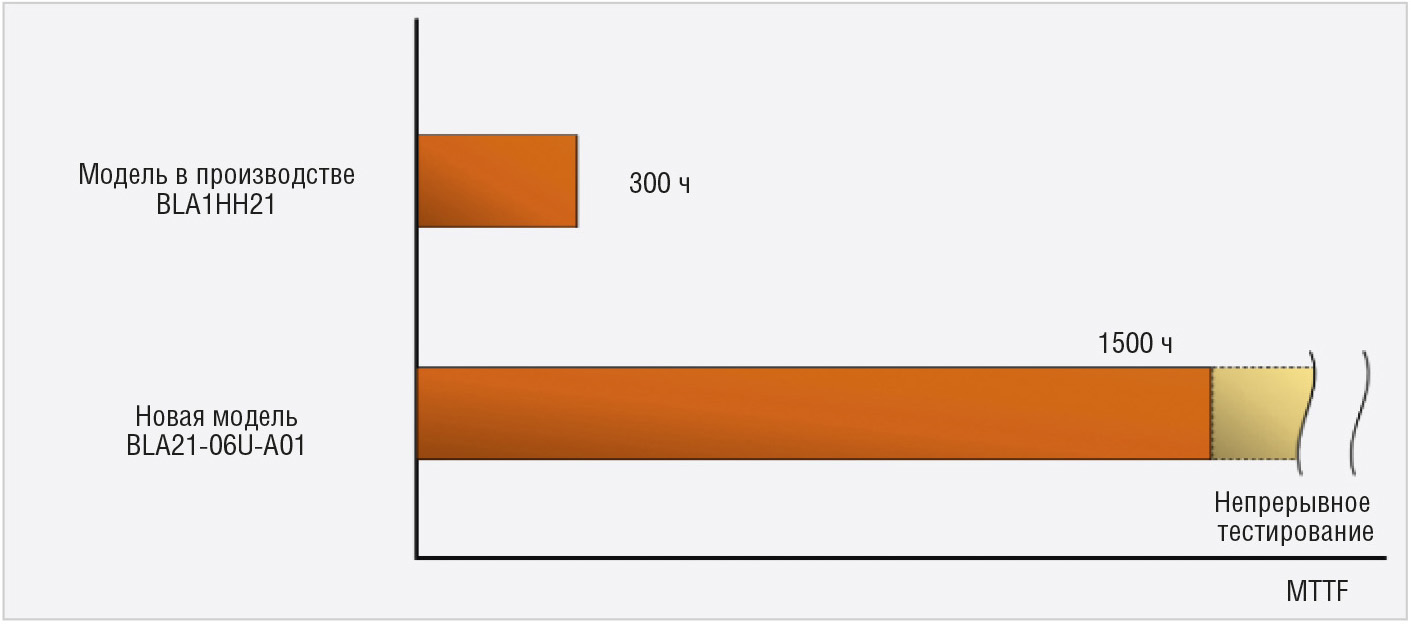
Внутризаводские тесты на долговечность показали, что сервопривод без проблем проработал с номинальным крутящим моментом (увеличенным в 1,5 раза относительно предыдущего поколения изделий) более 1500 ч. По итогам испытаний определено, что время работы нового сервопривода пятикратно превышает время наработки на отказ предыдущей модели BLA1HH21 (см. рис. 3).
Высокая степень защиты
Новейший BLA2106UA01 полностью соответствует высокому уровню корпусной защиты (IP67) согласно международной классификации. Кроме того, в ходе внутренних испытаний компании было подтверждено, что даже после более чем миллиона циклов работы сервопривод отвечает стандарту IPX7. Такие высокие показатели были достигнуты благодаря использованию специальных прокладок на выходном валу, обеспечивающих хорошую гидроизоляцию и обладающих устойчивостью к воде.
Протокол UAVCAN
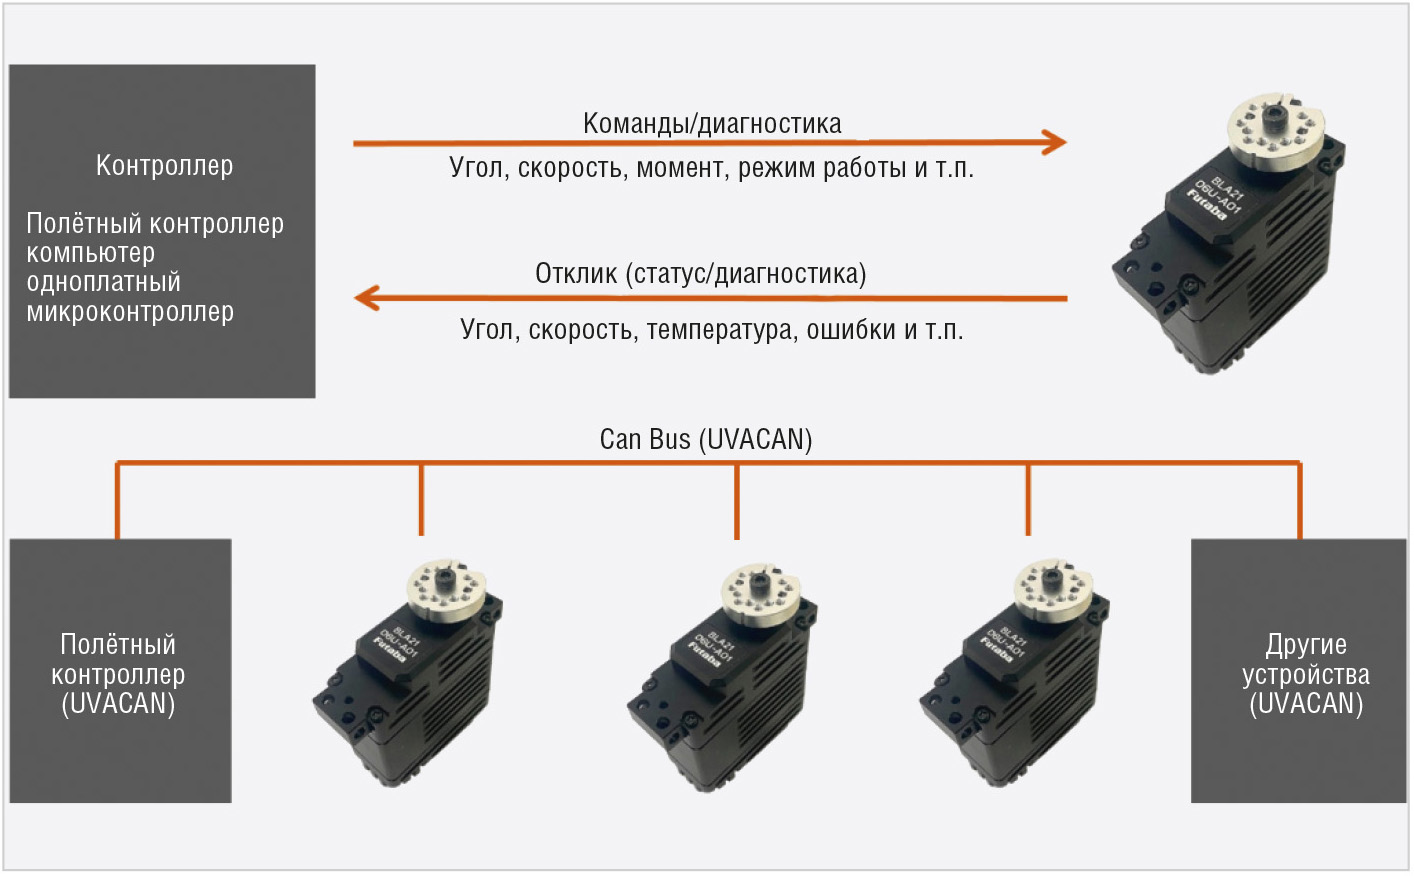
BLA2106UA01 совместим с протоколом обмена UAVCAN v0, который соответствует промышленному стандарту связи CANbus. Данный протокол используется в основном в беспилотных летательных аппаратах и робототехнике. UAVCAN не является независимым стандартом связи для сервоприводов.
Благодаря использованию CAN bidirectional communication control (двунаправленного контроля связи CANшины) теперь доступно внешнее управление сервоприводом, возможность устанавливать коэффициенты усиления и различные ограничения, получать параметры датчиков, собирать информацию об ошибках и т.д. В дополнение к стандартным командам контроля углового положения и сбора данных появилась поддержка команд регулировки скорости и крутящего момента (см. рис. 4).
Бесколлекторный двигатель
В бесколлекторном двигателе функцию ротора выполняют магниты, размещённые вокруг вала, а разнополюсные обмотки располагаются вокруг ротора. Непосредственно на роторе размещается электромагнитный бесконтактный сенсор контроля углового положения. Датчик передаёт необходимые данные процессору с регулятором скорости вращения.
Конструкция бесщёточных двигателей, в отличие от коллекторных, имеет следующие преимущества:
- почти полное отсутствие трения. Незначительным исключением являются подшипники, которые в перспективе подлежат износу;
- отсутствие «паразитных» вибраций, благодаря бесконтактному исполнению;
- отсутствие перегрева изза отсутствия трения;
- контроллер свободен от радиопомех (т.к. нет трения щеток). Чистый сигнал;
- высокая надёжность;
- высокие эксплуатационные характеристики.
Было подтверждено, что угловые значения, полученные с датчика контроля угла и двигателя за более чем 1000 ч работы (при постоянном ускорении 300 м/с2), полностью соответствуют стандарту IEC. 6006826 и не имеют какихлибо отклонений.
Варианты установки корпуса
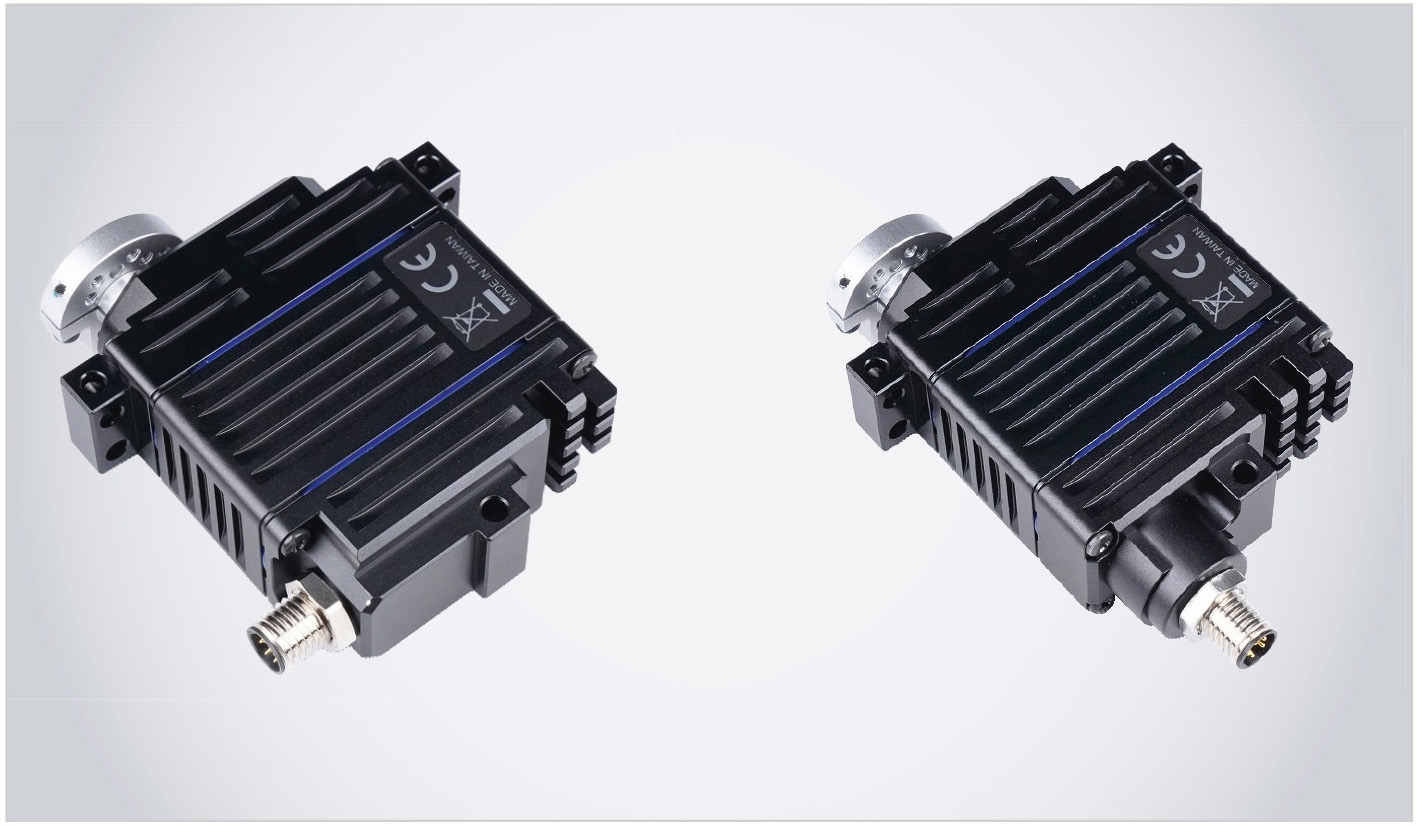
Ещё одним преимуществом BLA2106UA01 является универсальность крепления. На фронтальной поверхности и по бокам сервопривода расположены отверстия для крепёжных винтов (как показано на изображениях). Вариативность монтажа предоставляет пользователю возможность использования сервопривода под различные эксплуатационные задачи (монтажная пластина и винты в комплект не входят) (см. рис. 5).
Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!